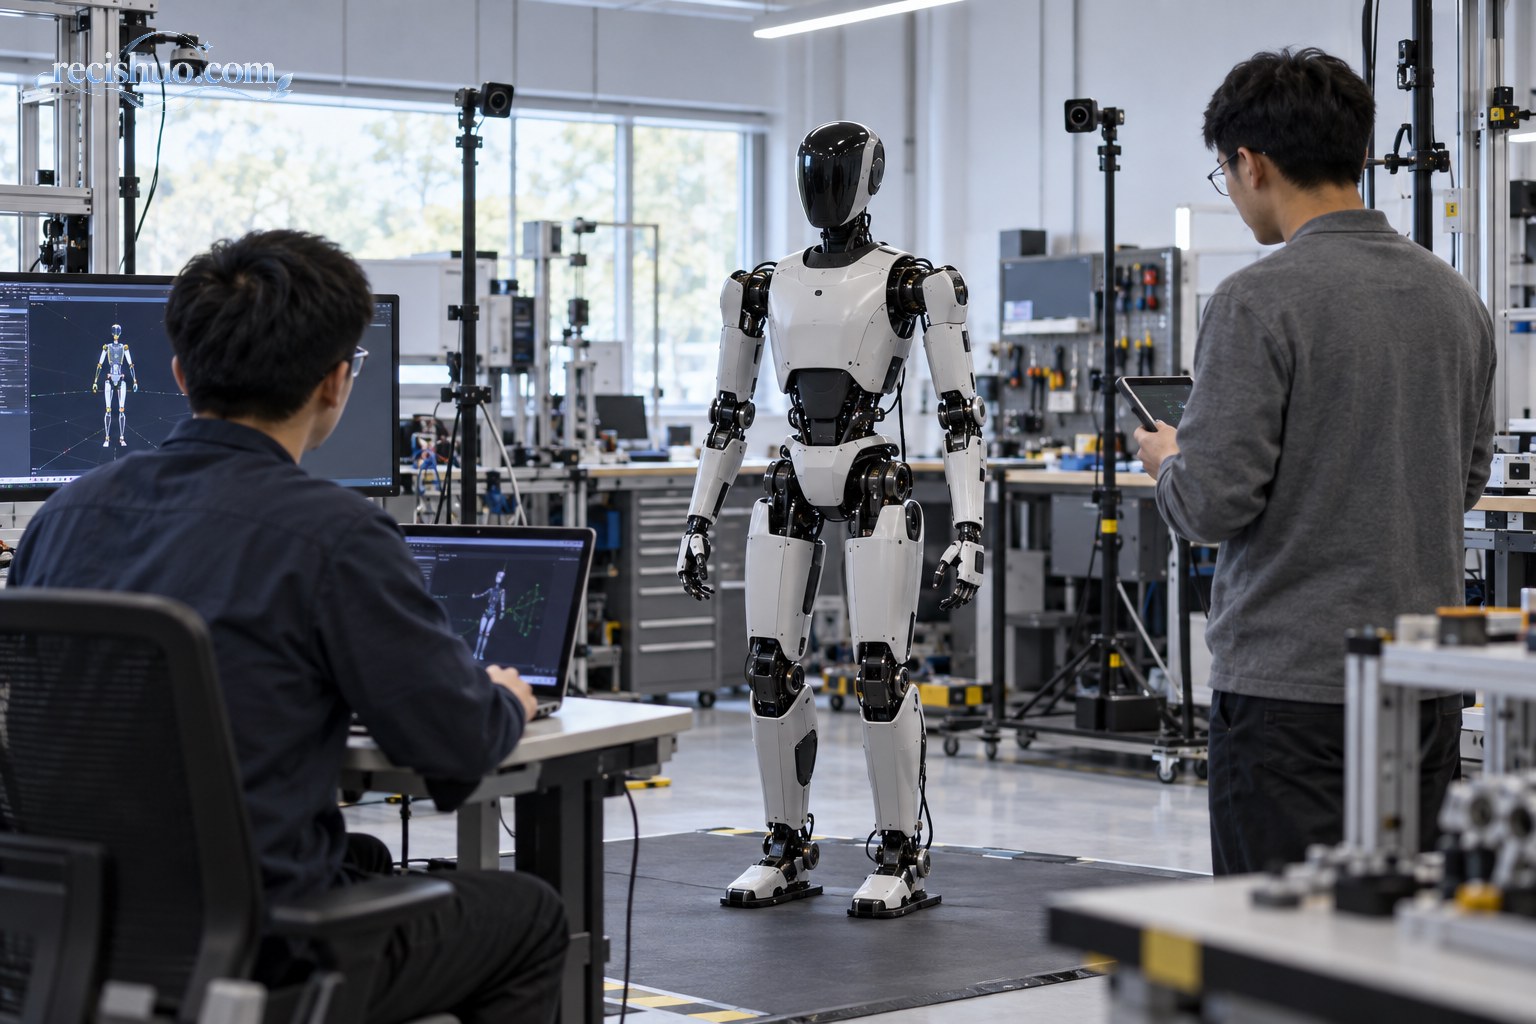
机器人已经能够行走、跳跃、搬运甚至完成一连串演示动作,但从“看起来会做”到“长期稳定地做好”,中间仍隔着一道精度关。
9月24日,宇树科技创始人王兴兴在杭州举行的第五届全球数字贸易博览会上演讲时指出,目前机器人面临的最大问题,是AI模型的输入、输出与真实物理世界的精准匹配度不足,工作中可能产生几毫米误差。他认为,如果未来能够解决这一问题,机器人的核心难题也将得到突破。
这番判断点出的并不是某一个零件或某一种算法的孤立缺陷,而是机器人从感知环境、理解任务到控制身体的整条链路,能否与现实空间准确对齐。
几毫米为什么不是“小误差”
日常生活中,几毫米往往不容易被肉眼察觉;对需要接触物体的机器人而言,它却可能直接决定任务成败。
例如,机械手抓取一个宽大的纸箱时,指尖偏移几毫米也许仍能完成动作。但在插接零件、按下狭小按钮、旋拧部件或把易碎物品放入固定位置时,同样的偏差就可能导致抓空、碰撞、卡住或施力位置错误。若一个任务包含十几个连续步骤,前一步留下的偏差还可能传递到后续动作,最终累积成明显失败。
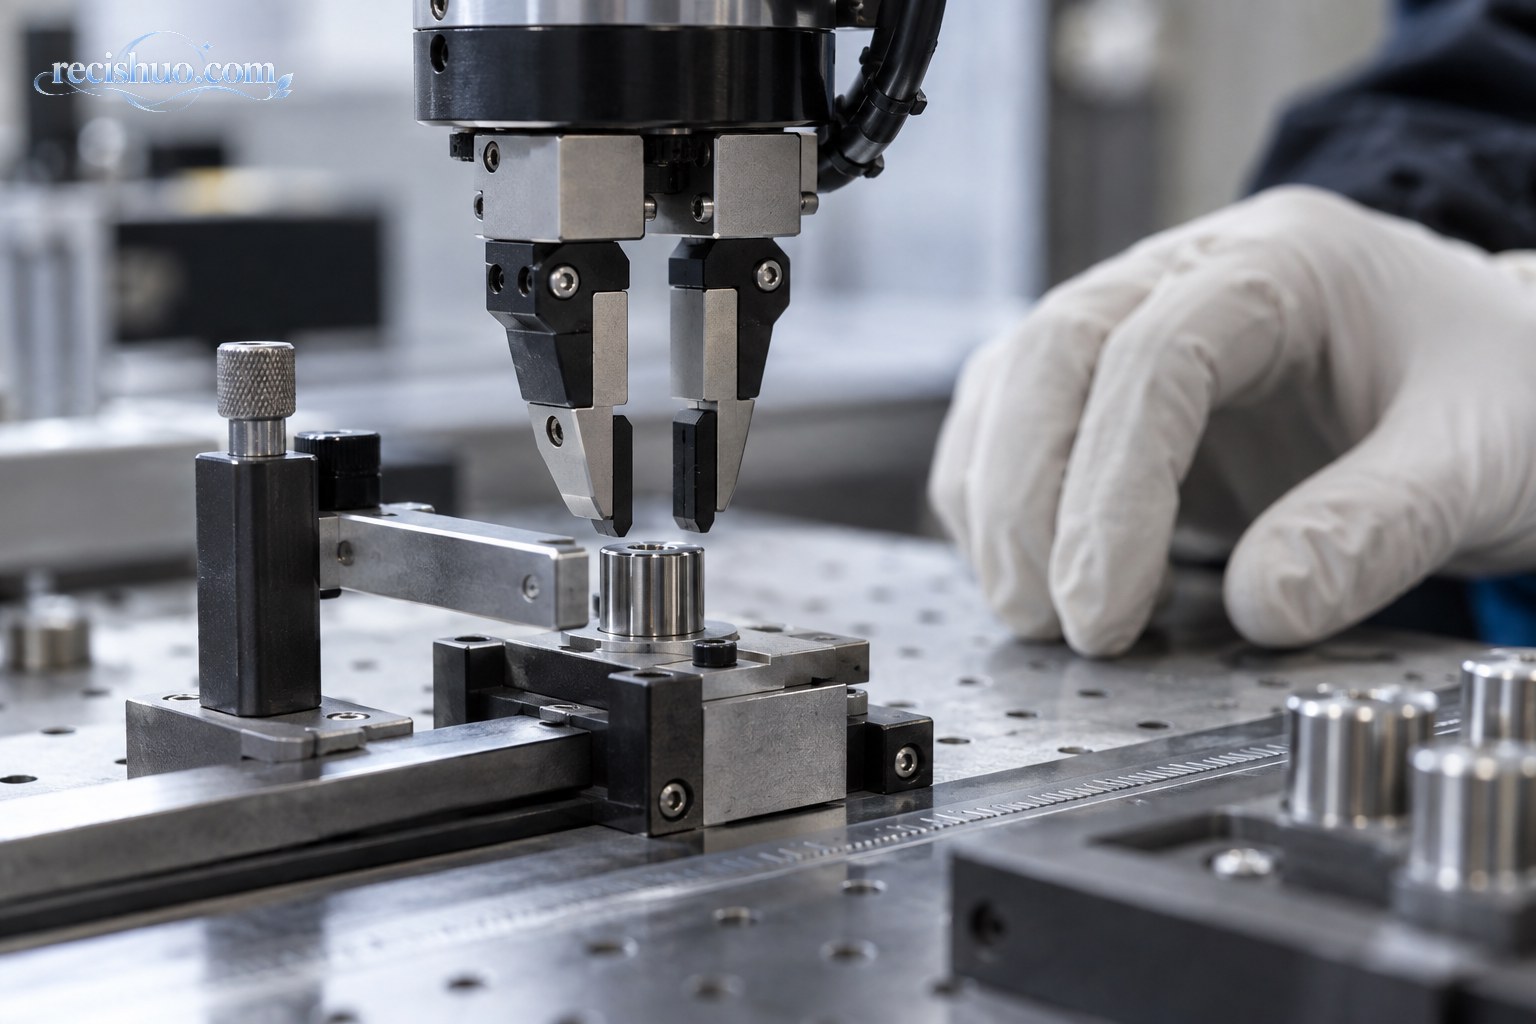
因此,衡量机器人不能只问“能不能完成一次”,还要问:面对物体位置略有变化、光线发生改变或执行次数增加时,它能否持续保持准确。真实应用重视的是成功率、重复性和异常恢复能力,而非单次演示的流畅程度。
输入与输出,分别对应什么
输入:机器人怎样认识现场
模型的输入可以理解为机器人获得的环境信息,包括摄像头画面、深度信息、关节状态以及触觉、力觉等反馈。现实环境不是固定不动的标准考场:物体可能被挪动,表面可能反光,人与障碍物也可能突然进入工作区域。
只要感知结果与真实位置存在偏差,模型后续计算即使逻辑正确,也可能建立在不准确的坐标上。机器人“看见”的杯子和杯子实际所在的位置不完全一致,机械手自然容易抓偏。
输出:模型判断如何变成身体动作
输出则是模型给出的动作意图或控制指令。指令最终要经过电机、关节、传动结构和末端执行器落实到物理世界。机械间隙、负载变化、地面摩擦和物体形变,都可能使实际动作与计算结果出现差别。
这也说明,提高模型能力只是解题的一部分。机器人还需要把感知坐标、模型判断和实体动作放在同一套可靠的闭环中:执行一步,获得反馈,再及时修正,而不是按照预设轨迹一路运行到底。
从实验室走向现实,要跨过哪些关口
- 感知校准:让不同传感器对距离、方向和接触状态形成一致判断,并能识别信息何时不可靠。
- 动作控制:把模型输出转换为平稳、精确且受约束的关节动作,减少机械误差带来的偏移。
- 反馈纠偏:在手指接触物体、脚部踩上不同地面后,根据力觉或位置变化实时调整。
- 环境泛化:不能只适应训练时见过的摆放方式,还要应对位置、光照、材质和障碍物变化。
- 安全边界:无法确认环境或任务超出能力范围时,应减速、停止或请求人工介入。
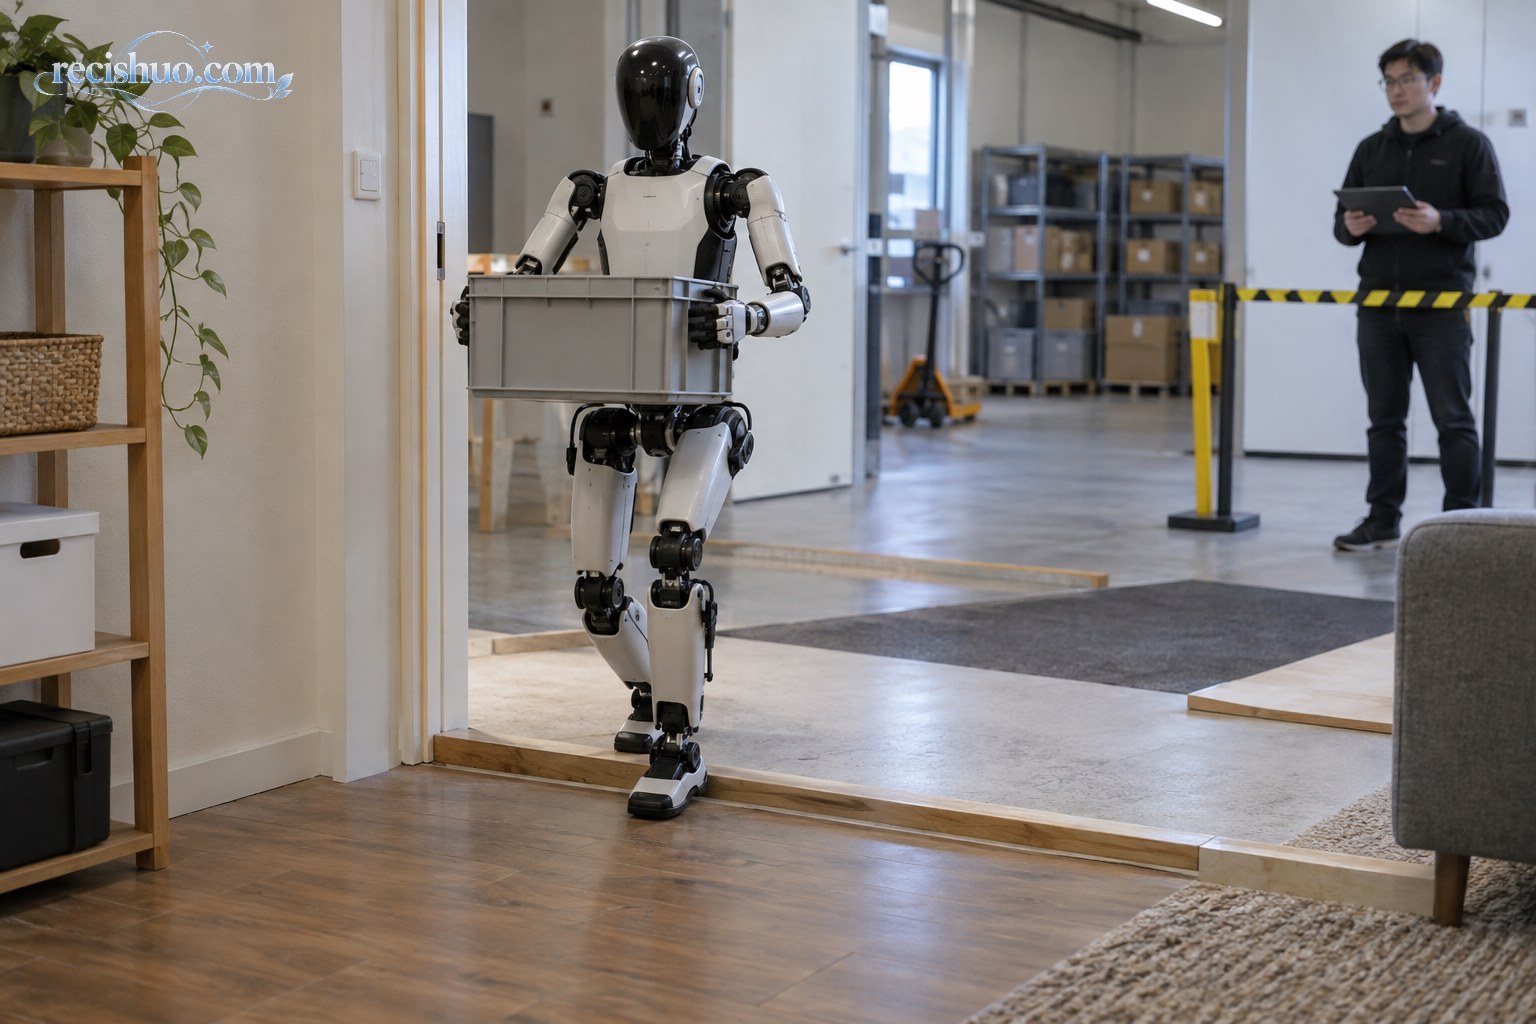
现实场景尤其考验这些能力的组合。搬运箱子看似简单,但机器人需要同时判断箱体重心、抓握力度、通道宽度、脚下门槛以及移动中的身体平衡。任何一个环节发生微小偏差,都可能迫使系统重新规划动作。
普通读者怎样判断机器人演示的含金量
观看机器人视频或发布会演示时,可以从四个问题入手。
- 任务是否连续:完整完成取物、移动、放置,比单独展示一个动作更能反映系统协同能力。
- 环境是否变化:物体位置稍有改变后仍能工作,通常比固定场景中的重复表演更有参考价值。
- 是否需要人工介入:应关注遥控、预设轨迹和自主决策之间的区别。
- 失败后能否恢复:机器人发现抓偏并重新定位,比从不展示异常更接近实际需求。
同时,企业负责人对技术方向的判断具有行业观察价值,但不宜自动等同于已经完成的技术成果。阅读公开信息时,应区分现场表述、演示现象和经过验证的性能指标。类似的信息核验方法,也可参考出行、消费与公共服务消息辨真伪指南以及从“将举行”到“已举行”的信息判断方法:先确认已发生的事实,再评估观点与推论。
真正的突破,是让机器人可靠地重复成功
王兴兴谈到的瓶颈提醒人们,机器人竞争不只在于动作是否新奇,更在于数字模型能否准确理解并作用于真实世界。几毫米误差背后,连接着感知、控制、机械结构、数据训练和安全验证等多个环节。
未来值得关注的,不只是机器人又学会了什么动作,而是同一任务能否在不同现场稳定完成,遇到偏差能否自主纠正,并在无法判断时守住安全边界。当“偶尔成功”逐渐变为“可重复、可验证、可恢复”,机器人进入生产和生活的基础才会更加扎实。
版权声明:本文由热词说编辑撰写,未经许可请勿擅自转载。撰写日期:2026年9月26日。
本站编辑原创,发布日期:2026年09月26日 05时52分52秒(北京时间)





